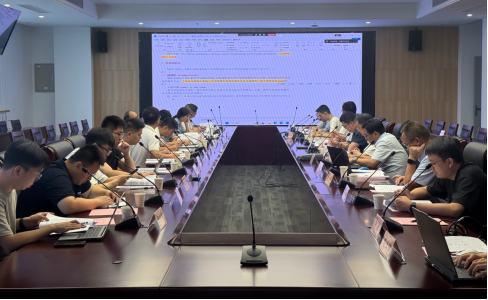
近日,《机器人遥操作通用技术要求》国家标准第四次起草工作组会议在线上线下同步召开。本次会议由东南大学、南京市特检院组织,来自全国20余家骨干企业、科研院所及高校的专家代表齐聚一堂,共同推进该项国家标准的研制工作。
作为标准的核心起草单位,东南大学李会军教授主持了本次会议。会上,编制组首先对标准草案的阶段性成果进行了全面梳理与汇报。与会专家重点围绕标准的适用范围、术语定义、分类标识、系统架构、功能与性能要求、测试方法等核心技术内容展开了深入研讨。针对草案内容,专家们提出了多项建设性意见,包括完善标准用语规范性、优化技术框架描述、精简通信与从端要求、补充各行业差异化性能指标、重构安全要求逻辑体系以及统一附录测试方法结构等。会议通过充分的交流与论证,进一步厘清了标准的技术边界与核心指标,为草案的完善指明了方向。
当前,机器人遥操作技术在医疗手术、深海探测、空间探索、核电运维、应急救援及特种制造等领域的应用日益广泛。然而,作为一项前沿交叉技术,我国在机器人遥操作领域的顶层国家标准尚处于建设阶段。目前虽有相关机器人安全标准(如GB/T 12642、GB/T 38244等)及特定行业应用规范,但在通用的“遥操作”技术层面,缺乏统一的性能评价体系和测试基准。特别是在通信时延、临场感知、力反馈控制及跨行业适用性等方面,标准的缺失已成为制约该技术规模化落地与高质量发展的关键因素。
《机器人遥操作通用技术要求》国家标准的制定,旨在构建一套适用于多行业、多场景的通用技术准则。该标准将有效填补我国在机器人遥操作领域通用技术规范的国家标准空白,统一行业对遥操作系统的性能认知与评价方法,显著提升国产遥操作机器人的互操作性、安全性与可靠性,为推动我国机器人产业向高端化、智能化迈进提供坚实的标准支撑。
会议最后明确了各参编单位的后续分工与进度安排,要求各单位依据会议精神抓紧落实修订任务,确保标准编制工作按计划高质量完成。